Resumo do artigo: A módulo comum planetárioé uma solução integrada de controle de movimento projetada para fornecer torque, movimento controlado e posicionamento confiável em sistemas robóticos. À medida que os robôs inteligentes se tornam mais amplamente utilizados em automação industrial, robótica humanóide e equipamentos móveis, selecionar a arquitetura conjunta correta é essencial para equilibrar desempenho, custo e complexidade de integração.MOVIMENTO DO MARdesenvolve módulos de junta planetária que combinam um motor de torque sem moldura, redutor planetário, feedback de codificador magnético duplo e um driver dedicado. Este artigo explora seus princípios operacionais, especificações principais, cenários de aplicação e considerações práticas de seleção para engenheiros e fabricantes de equipamentos industriais.
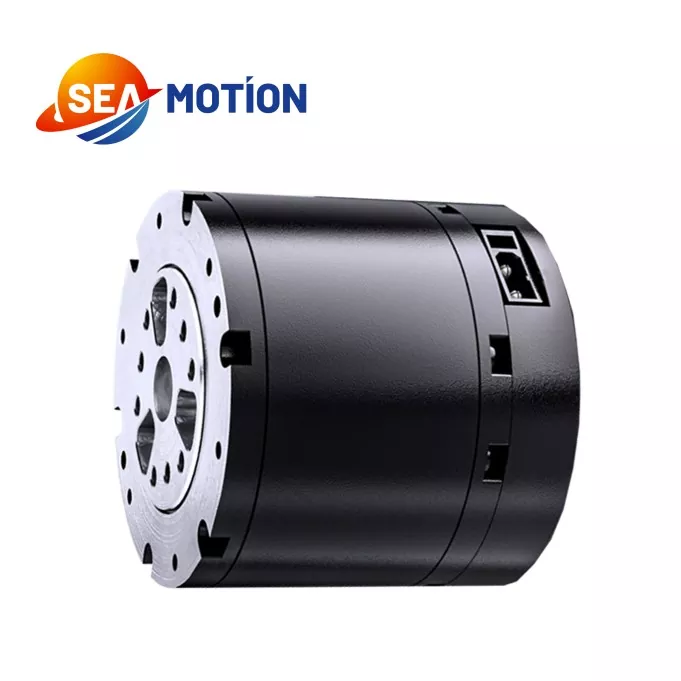
Um módulo de junta planetária é um conjunto eletromecânico integrado que gera e controla o movimento rotacional em torno de uma junta robótica. Em vez de exigir que os engenheiros forneçam e montem cada componente de movimento de forma independente, um módulo integrado combina vários elementos essenciais em uma unidade coordenada.
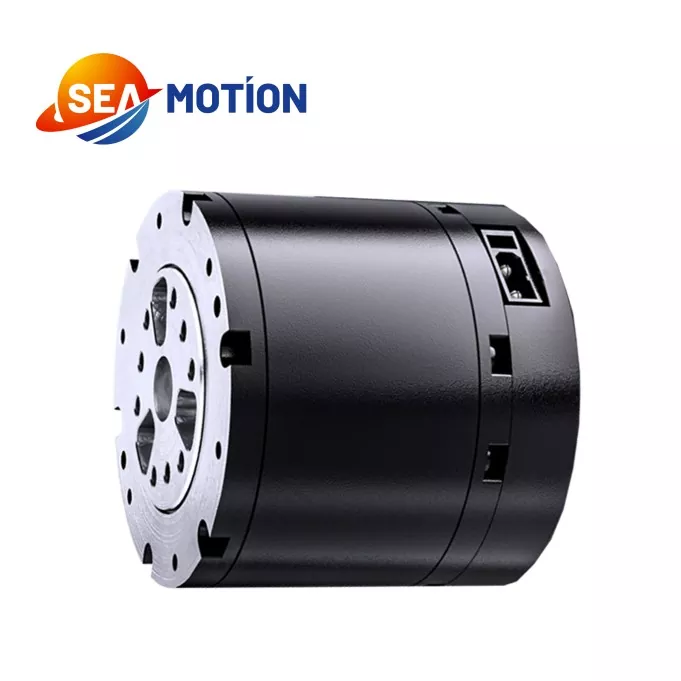
Uma configuração típica inclui um motor de torque sem moldura, caixa de engrenagens planetárias, sistema de feedback de codificador e driver de motor dedicado. Juntos, esses componentes convertem energia elétrica em movimento mecânico controlado, ao mesmo tempo em que suportam a transmissão de torque e o monitoramento de posição.
MOVIMENTO DO MAR fornece um módulo de junta planetária projetado para controle de precisão robótica industrial. Sua arquitetura de redução planetária enfatiza a simplicidade estrutural e a eficiência de custos, tornando-a uma opção potencial para desenvolvedores de equipamentos que necessitam de atuação conjunta confiável sem integração mecânica desnecessariamente complicada.
A adequação de qualquer módulo depende, em última análise, de suas condições nominais de operação, interfaces mecânicas, requisitos de controle e demandas da aplicação alvo.
O desempenho de uma junta robótica depende da operação coordenada de sua transmissão mecânica, motor, dispositivos de feedback e eletrônica de controle. Cada componente contribui para o processo geral de controle de movimento.
O motor gera força rotacional quando alimentado com energia elétrica. Um design sem moldura pode ajudar os fabricantes de equipamentos a integrar o motor em um conjunto mecânico compacto, desde que a carcaça circundante, a estrutura de montagem e o gerenciamento térmico sejam projetados adequadamente.
A caixa de engrenagens planetárias usa uma engrenagem solar central, engrenagens planetárias circundantes e uma coroa para transmitir movimento. Dependendo da sua configuração e taxa de redução, a caixa de velocidades reduz a velocidade de saída enquanto aumenta o binário de saída disponível. Isto torna a transmissão planetária útil para juntas robóticas que requerem movimento controlado e densidade de torque prática.
Os codificadores fornecem feedback relacionado ao movimento ao sistema de controle. A configuração especificada do SEA MOTION incorpora dois codificadores magnéticos, suportando detecção de movimento dentro do conjunto integrado. As funções precisas de feedback e a arquitetura de controle devem ser confirmadas na documentação técnica do modelo selecionado.
O driver gerencia a operação do motor de acordo com os comandos de controle e feedback disponível. A integração de um driver compatível pode simplificar o desenvolvimento do sistema, reduzir o trabalho de correspondência de componentes e oferecer suporte a um comissionamento mais consistente do que a montagem de uma combinação não verificada de dispositivos independentes.
Para um sistema completo, os engenheiros também devem verificar a compatibilidade do controlador, as interfaces de comunicação, a proteção elétrica e as funções de controle exigidas pela aplicação.
As especificações técnicas fornecem a base para avaliar se um módulo de junta planetária pode satisfazer os requisitos operacionais de um robô. Os valores a seguir são publicados para o módulo de junta planetária da SEA MOTION e devem ser verificados em relação à configuração exata que está sendo adquirida.
| Parâmetro | Especificação publicada | Importância da Engenharia |
|---|---|---|
| Tensão nominal | 48V | Referência nominal de alimentação elétrica |
| Faixa de tensão de trabalho | 24–60 V | Ajuda a definir a compatibilidade do sistema de energia |
| Potência de saída nominal | 140W ±10% | Referência para planejamento de potência de saída |
| Torque nominal | 5 N·m | Referência para requisitos operacionais contínuos |
| Torque máximo | 14 N·m | Referência para demandas de torque de curta duração |
| Velocidade sem carga | 315 rpm ±10% | Indica a velocidade sob a condição sem carga especificada |
| Velocidade de carga nominal | 260rpm ±10% | Referência para operação sob carga nominal |
| Relação de transmissão | 10:1 | Define a taxa de redução da transmissão |
| Tipo de unidade | DSP | Identifica o tipo de driver publicado |
| Configuração do codificador | Dois codificadores magnéticos | Suporta controle de movimento baseado em feedback |
| Peso | 310g ±3g | Relevante para movimentação de massa e embalagens conjuntas |
| Temperatura de trabalho | -20°C a 50°C | Define a faixa de temperatura operacional publicada |
| Umidade de trabalho | 5%–85% | Referência para planejamento ambiental |
Nota importante de engenharia:O torque nominal e o torque máximo representam diferentes condições operacionais. O torque máximo não deve ser tratado como uma classificação de serviço contínuo. As informações publicadas sobre duração de carga listam 5 N·m como operação nominal, 7 N·m por 120 segundos, 10 N·m por 18 segundos, 12 N·m por 10 segundos e 14 N·m por 5 segundos. Os limites operacionais reais, as condições de resfriamento, os ciclos de trabalho e a frequência de sobrecarga permitida devem ser confirmados com o fabricante.
Para obter informações adicionais, visite a página oficial do produto do Módulo de Junta Planetária SEA MOTION.
Um módulo de junta planetária integrado pode simplificar o desenvolvimento de sistemas robóticos, reunindo transmissão mecânica e componentes eletrônicos de controle de movimento. Suas vantagens práticas dependem da aplicação e da qualidade da integração do sistema.
É importante distinguir a conveniência da integração do desempenho garantido do sistema. A precisão final, a rigidez, a vida útil, o ruído e o comportamento térmico dependem do projeto mecânico e elétrico completo.
Os módulos de junta planetária são relevantes para aplicações robóticas que exigem movimento rotacional controlado, atuação repetível e um equilíbrio apropriado entre desempenho e custo. SEA MOTION identifica diversas categorias de aplicação para seu módulo de junta planetária.
Os robôs humanóides usam múltiplas articulações para coordenar os movimentos dos braços, pernas e corpo. Um módulo de junta planetária adequado pode fornecer atuação para juntas selecionadas quando sua capacidade de torque, velocidade, massa e dimensões mecânicas atendem aos requisitos do projeto.
Os robôs quadrúpedes dependem de movimentos coordenados das pernas para manter o equilíbrio e navegar em diferentes superfícies. A seleção da junta deve levar em conta as cargas de impacto, a aceleração, os picos repetidos de torque e o ciclo de trabalho associado à caminhada ou corrida.
Os braços colaborativos requerem movimento controlado em vários eixos. Os engenheiros podem avaliar os módulos de juntas planetárias para eixos adequados considerando a carga útil, o alcance, a velocidade da junta, os requisitos de posição e as funções de segurança do robô completo.
Os sistemas de coleta automatizados precisam de movimentos previsíveis para coordenar as operações de agarrar, levantar, transferir e liberar. Um módulo adequadamente selecionado pode apoiar essas tarefas e, ao mesmo tempo, ajudar os projetistas de equipamentos a gerenciar a complexidade da montagem.
Plataformas robóticas móveis e certos sistemas de mobilidade elétrica também utilizam atuadores eletromecânicos compactos. Nessas aplicações, os engenheiros devem verificar cuidadosamente as cargas mecânicas, a exposição à vibração, o consumo de energia, a proteção ambiental e a adequação do módulo ao ciclo operacional pretendido.
Nem todo módulo é adequado para todas as aplicações. A operação externa, movimentos de alto impacto, ambientes de lavagem e sistemas robóticos críticos para a segurança exigem verificação específica, em vez de suposições baseadas apenas na categoria do produto.
A escolha de um módulo de junta planetária envolve mais do que comparar o torque máximo ou o preço de compra. Uma avaliação estruturada ajuda a reduzir o risco de superdimensionamento, superaquecimento, incompatibilidade de controle e desgaste mecânico prematuro.
Fornecer ao fornecedor um resumo claro da aplicação – incluindo perfis de carga, velocidade alvo, ciclo de movimento, desenhos de instalação e requisitos de controle – facilita a avaliação da configuração apropriada.
As arquiteturas de juntas planetárias e harmônicas abordam prioridades de engenharia sobrepostas, mas diferentes. A escolha certa depende da importância relativa das características da transmissão, embalagem, precisão, requisitos de torque e orçamento.
| Fator de Avaliação | Módulo Conjunto Planetário | Módulo de junta harmônica |
|---|---|---|
| Princípio de transmissão | Redução de engrenagem planetária | Redução de engrenagem harmônica |
| Prioridade de projeto | Custo prático e transmissão de torque | Movimento orientado para precisão e integração compacta |
| Considerações sobre reação | Depende do projeto da caixa de engrenagens e das tolerâncias de fabricação | Frequentemente selecionado quando a baixa folga é uma prioridade |
| Torque e velocidade | Depende da relação de transmissão, motor e condições de carga | Depende do modelo, taxa de redução e condições operacionais |
| Foco de seleção | Capacidade de carga, eficiência, custo e ciclo operacional | Demandas de posicionamento, folga, embalagem e condições de carga |
Esta comparação é qualitativa e não um substituto para testes específicos do modelo. Nenhuma das arquiteturas é universalmente superior. Os engenheiros devem comparar curvas verificadas de torque-velocidade, dados de folga, eficiência, rigidez, limites térmicos e informações de vida útil antes de tomar uma decisão de compra.
Explore o Módulo de Junta Harmônica da SEA MOTION para entender a abordagem de transmissão alternativa e discutir qual projeto se adapta melhor ao seu sistema robótico.
Sua função principal é fornecer atuação rotacional controlada em uma junta mecânica. Ao integrar um motor, um redutor planetário, codificadores de feedback e um driver, o módulo ajuda os sistemas robóticos a gerar e gerenciar o movimento das articulações.
O torque nominal publicado é de 5 N·m, com um torque máximo de 14 N·m. Estes valores referem-se a diferentes condições de operação. A duração e a frequência permitidas para operação com torque mais alto devem ser consideradas durante o projeto do sistema.
A tensão nominal publicada é de 48 V e a faixa de tensão de trabalho é de 24 a 60 V. A fonte de alimentação e os componentes eletrônicos associados também devem suportar a corrente necessária, a demanda transitória e os requisitos de proteção aplicáveis.
Ele pode suportar controle de movimento baseado em feedback por meio de seu motor, sistema de codificador e driver dedicado. A precisão e a repetibilidade reais do posicionamento dependem da configuração completa, das características da caixa de engrenagens, do ajuste do controle e da estrutura mecânica. Solicite dados de desempenho específicos do modelo quando o posicionamento preciso for essencial.
As aplicações potenciais incluem robôs humanóides, robôs quadrúpedes, braços colaborativos, robôs de coleta e equipamentos móveis inteligentes. A adequação deve ser avaliada em relação ao perfil de carga, velocidade, condições ambientais e requisitos de segurança da aplicação.
Compartilhe o torque e a velocidade necessários, o ciclo operacional, a fonte de alimentação, a interface mecânica, o protocolo de controle e as condições ambientais com o fabricante. Solicite uma ficha técnica atualizada e esclareça quaisquer especificações não listadas antes de fazer um pedido.
Visite a página oficial do produto do Módulo de Junta Planetária para enviar uma consulta. Para obter uma cotação precisa, forneça sua aplicação alvo, quantidade esperada do pedido, requisitos técnicos e cronograma de entrega preferencial.
Um módulo de junta planetária pode ser uma solução prática de controle de movimento para equipamentos robóticos que requerem atuação integrada, transmissão de torque controlada e projeto de sistema com foco nos custos. Ao combinar um motor de torque sem moldura, redutor planetário, feedback de codificador magnético duplo e um driver dedicado, o SEA MOTION oferece uma opção integrada para engenheiros que desenvolvem juntas robóticas e equipamentos de automação inteligentes. A implementação bem-sucedida ainda depende da correspondência entre as especificações verificadas do módulo e a carga mecânica real, perfil de movimento, arquitetura de controle e ambiente de trabalho. Se você estiver avaliando um módulo de junta planetária para um novo robô ou atualizando um sistema de automação existente, revise os requisitos técnicos com a SEA MOTION eContate-nospara discutir especificações do produto, adequação da aplicação e uma cotação para o seu projeto.