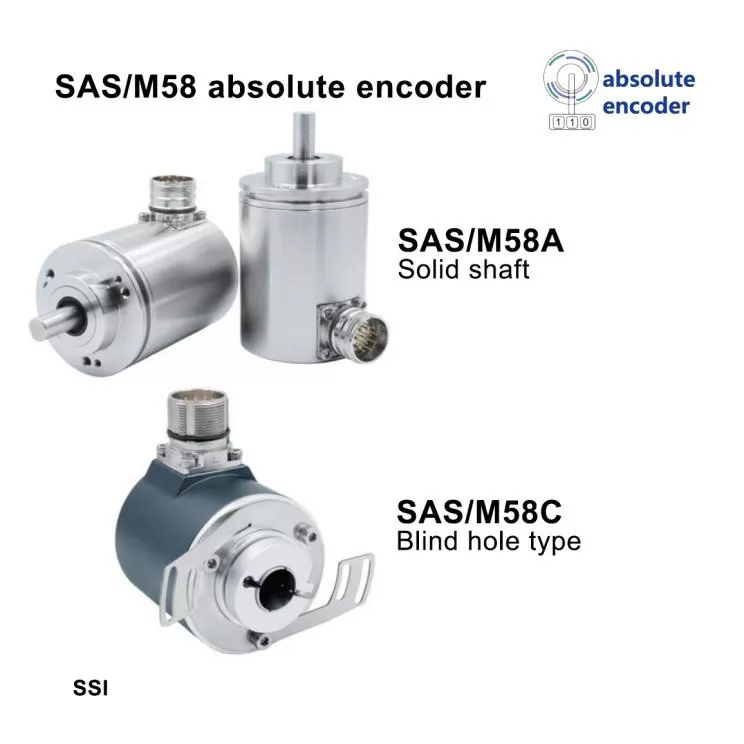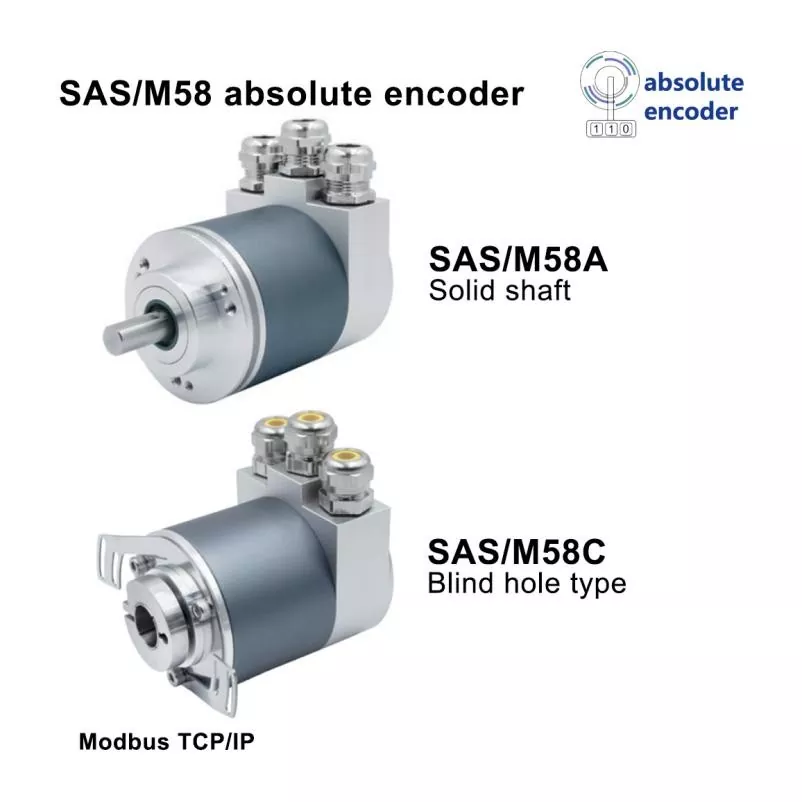
Jing Yuefornece soluções avançadas de controle de movimento para aplicações de automação exigentes. OCodificador Fotoelétrico Multivolta Absolutocombina feedback óptico de alta resolução, medição de posição multivoltas e um design compacto para ajudar os engenheiros a obter posicionamento rotativo preciso em equipamentos com espaço limitado.
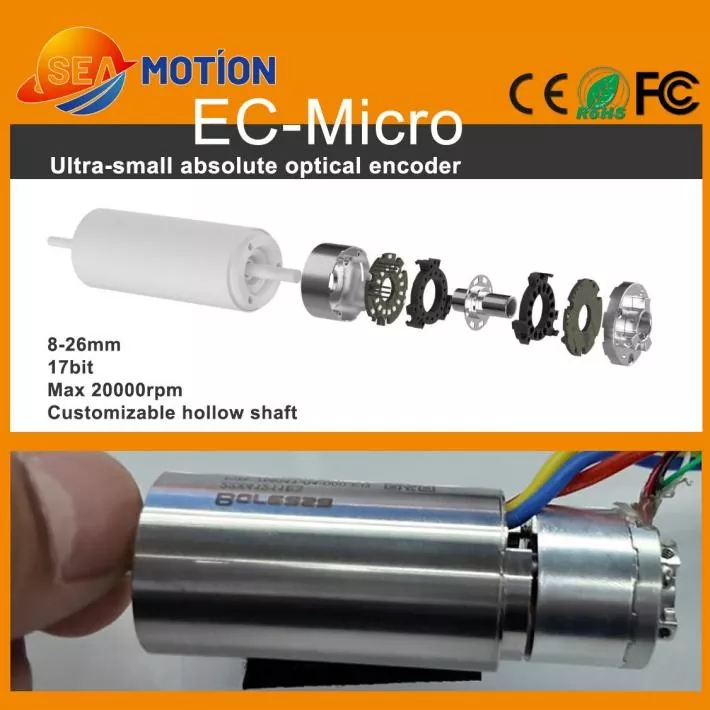
Um codificador fotoelétrico multivoltas absoluto é um dispositivo de feedback de precisão que mede a posição angular dentro de uma única revolução e o número de voltas completadas por um eixo giratório. Ao combinar detecção óptica com codificação de posição absoluta, ele oferece suporte ao monitoramento preciso de movimento em servomotores em miniatura, mãos robóticas e sistemas de automação avançados. A série EC-Micro associada à cadeia de suprimentos de controle de movimento da Jingyue oferece uma faixa de diâmetro externo de 8–26 mm, resolução de 17 bits, comunicação RS485 e velocidade máxima permitida de 20.000 RPM. Este artigo explica seus princípios operacionais, especificações técnicas, vantagens de aplicação e considerações de seleção para ajudar os engenheiros a identificar um codificador adequado para seus requisitos de controle de movimento.
Índice
- O que é um codificador fotoelétrico multivoltas absoluto?
- Como funciona o codificador?
- Principais especificações técnicas
- Principais vantagens do controle de movimento de precisão
- Aplicações Industriais e Casos de Uso
- Como selecionar o codificador correto
- Considerações sobre instalação e integração
- Perguntas frequentes
- Conclusão: Encontre a solução certa de feedback de movimento
O que é um codificador fotoelétrico multivoltas absoluto?
Um codificador fotoelétrico absoluto multivoltas é um sensor de posição óptico projetado para medir a rotação do eixo em múltiplas rotações. Ao contrário de um encoder incremental, que reporta principalmente alterações na posição através de pulsos, um encoder absoluto atribui um valor de posição digital a uma localização angular específica. Um modelo multivoltas também representa o número de rotações completadas dentro da faixa de medição suportada.
Esta combinação torna o codificador particularmente útil quando uma máquina deve identificar a sua posição com precisão, sem depender apenas da contagem do movimento a partir de um ponto de referência. O controlador pode usar a posição relatada para suportar posicionamento, sincronização e controle de movimento em malha fechada.
A série EC-Micro foi projetada para instalações compactas onde os dispositivos de feedback convencionais podem ocupar muito espaço. Seu formato pequeno e estrutura de eixo oco personalizável ajudam os engenheiros a integrar o feedback de posição em motores em miniatura e conjuntos mecânicos densamente organizados.
Para obter informações adicionais sobre o produto, visite a página do produto Codificador Fotoelétrico Multivolta Absoluto.
Como funciona o codificador?
Um codificador fotoelétrico utiliza componentes ópticos para detectar alterações na posição relativa de um disco codificado ou padrão óptico. À medida que o eixo gira, o sistema de detecção óptica lê o padrão e converte as informações detectadas em sinais elétricos. A eletrônica de processamento interno produz então dados de posição digital para o controlador conectado.
Em um encoder absoluto multivoltas, as informações relatadas incluem dois elementos importantes:
- Posição de giro único:Identifica a localização angular do eixo dentro de uma revolução completa.
- Posição multivoltas:Representa o número acumulado de revoluções dentro da faixa de medição especificada do codificador.
Esses valores permitem que o controlador de movimento interprete a posição do eixo em uma faixa operacional mais ampla. O método exato usado para reter ou recuperar informações de curva depende da arquitetura interna do codificador e do design do produto. Os engenheiros devem confirmar o comportamento especificado após a interrupção da energia, em vez de presumir que cada codificador multivoltas opera de forma idêntica.
A detecção óptica também pode oferecer vantagens em ambientes onde a interferência magnética afeta outras tecnologias de detecção. No entanto, o desempenho geral ainda depende da qualidade da instalação, do gerenciamento de ruído elétrico, do alinhamento mecânico e das condições operacionais especificadas do codificador.
Principais especificações técnicas da série EC-Micro
A avaliação dos parâmetros técnicos antes da aquisição ajuda os engenheiros a verificar a compatibilidade mecânica, os requisitos de comunicação e o desempenho de posicionamento esperado. As especificações a seguir são publicadas para o codificador fotoelétrico absoluto multivoltas miniatura EC-Micro.
| Parâmetro | Especificação | Consideração de Engenharia |
|---|---|---|
| Diâmetro externo | 8–26 mm | Suporta layouts de equipamentos compactos |
| Dimensões de referência | Ø19 mm × 14,5 mm | Confirme a configuração selecionada |
| Resolução | 17 bits | Fornece quantização de posição precisa |
| Interface de saída | RS485 | Verifique a compatibilidade do protocolo e do controlador |
| Taxa de transmissão | 2,5Mbps | Confirme as configurações de comunicação suportadas |
| Alcance multivoltas | 24 bits com resolução de 17 bits; 16 bits com resolução de 23 bits | Confirme a configuração necessária |
| Velocidade máxima permitida | 20.000 RPM | Observe os limites mecânicos e elétricos |
| Tensão de alimentação | CC 5 V ±5% | Forneça uma fonte de alimentação compatível |
| Material de habitação | Alumínio | Considere as condições térmicas e de montagem |
| Classificação de proteção | IP40 após instalação | Avalie a exposição à poeira e umidade |
| Temperatura operacional | -20°C a +85°C | Verifique o ambiente real do equipamento |
| Conexão elétrica | Interface de solda PCB de 5 pinos | Planeje o layout da PCB e o processo de fiação |
Nota de especificação importante:As informações publicadas do produto listam diferentes faixas multivoltas para diferentes configurações de resolução. Confirme o modelo necessário, os detalhes de comunicação, as dimensões mecânicas e as especificações de precisão aplicáveis com o fornecedor antes de finalizar um projeto.
Principais vantagens do controle de movimento de precisão
1. Design compacto para equipamentos com espaço limitado
A miniaturização é um grande desafio na robótica moderna e nas máquinas de precisão. A série EC-Micro oferece diâmetros externos de 8 mm a 26 mm, ajudando os projetistas a incorporar feedback de posição em conjuntos de motores compactos. Sua estrutura oca também pode suportar integração mecânica onde um eixo ou passagem central deve permanecer disponível, dependendo da configuração selecionada.
2. Feedback de posição de alta resolução
A resolução de 17 bits listada suporta representação de posição angular fina. Uma resolução mais alta pode ajudar um controlador a identificar mudanças de posição menores, mas não garante automaticamente uma precisão equivalente do sistema. A precisão do codificador, a repetibilidade, o acoplamento do eixo, a folga mecânica e o desempenho da malha de controle também devem ser considerados.
3. Medição de posição multivoltas
O feedback de volta única identifica a posição angular dentro de uma revolução, enquanto o feedback de múltiplas voltas estende a medição da posição através de múltiplas rotações. Isto é útil em mecanismos onde o movimento do eixo continua através de várias revoluções e o controlador precisa de informações angulares e de giro.
4. Operação em alta velocidade
Com uma velocidade máxima permitida publicada de 20.000 RPM, o codificador destina-se a aplicações que exigem feedback rotativo de alta velocidade. O limite operacional real também deve considerar o motor, o acoplamento, o arranjo de montagem, o ciclo de comunicação e a capacidade do controlador de processar dados de posição.
5. Sensor Óptico para Gerenciamento de Interferências
A detecção fotoelétrica depende da detecção óptica em vez da medição do campo magnético. Isto pode ser vantajoso em sistemas onde a interferência magnética é uma preocupação. No entanto, os codificadores ópticos ainda exigem blindagem elétrica, aterramento, proteção mecânica e práticas de instalação adequadas.
Aplicações Industriais e Casos de Uso
A combinação de dimensões em miniatura e feedback absoluto multivoltas torna este encoder relevante para diversas aplicações avançadas de controle de movimento.
Motores Coreless e Servo Sistemas Miniatura
Os motores sem núcleo são usados em aplicações que priorizam baixa inércia, construção compacta e movimento responsivo. Um codificador miniatura pode fornecer feedback da posição do eixo, preservando ao mesmo tempo um valioso espaço de instalação. Os engenheiros devem combinar a interface do eixo do codificador, a classificação de velocidade e os requisitos de comunicação com o conjunto do motor.
Mãos robóticas hábeis
As mãos robóticas contêm múltiplas articulações compactas que devem coordenar o movimento dos dedos e responder às mudanças de comandos. O feedback de posição absoluta pode ajudar o controlador a determinar a posição da articulação e melhorar o movimento repetível. O resultado final depende da arquitetura completa de detecção, mecânica e controle.
Módulos ZR e mecanismos de movimento compactos
Os módulos ZR e outros mecanismos de precisão muitas vezes integram movimentos rotativos e lineares em um espaço de instalação limitado. Um encoder compacto pode suportar feedback rotativo no conjunto do motor ou da transmissão, ajudando o sistema de controle a coordenar o movimento de acordo com os requisitos operacionais da máquina.
Outras aplicações potenciais
- Equipamentos de automação industrial em miniatura.
- Mecanismos de posicionamento de precisão.
- Articulações e atuadores robóticos compactos.
- Pequenos conjuntos de servomotores DC.
- Equipamento especializado que requer feedback rotativo multivoltas.
Para uma visão mais ampla das tecnologias de feedback disponíveis, os engenheiros também podem explorar a categoria de produtos de codificadores fotoelétricos.
Como selecionar o codificador correto
A escolha de um codificador requer mais do que comparar resolução ou velocidade máxima. Um processo de seleção confiável começa com o projeto mecânico e os requisitos funcionais do sistema de controle.
- Defina a faixa de medição.Determine a resolução angular necessária por revolução e o número total de revoluções que devem ser medidas.
- Confirme os requisitos de precisão.Distinguir entre resolução, precisão absoluta, repetibilidade e erro de posição permitido.
- Verifique as dimensões mecânicas.Verifique o diâmetro externo, a altura total, o diâmetro do eixo, as dimensões do furo oco, os parafusos de montagem e o deslocamento permitido do eixo.
- Verifique a compatibilidade da comunicação.Confirme a interface RS485, o protocolo de comunicação suportado, a taxa de transmissão, o formato dos dados e a configuração do controlador.
- Avalie os requisitos elétricos.Verifique a tensão de alimentação, o consumo de corrente, o design do conector, a área ocupada pela PCB e as condições de ruído elétrico.
- Revise as condições operacionais.Combine a temperatura operacional, o índice de proteção, a velocidade de rotação e o ambiente de instalação com a aplicação.
- Confirme o comportamento de perda de energia.Determine como o modelo selecionado lida com informações multivoltas durante interrupção e reinicialização de energia.
Quando a aplicação exigir uma tecnologia de medição diferente, compare o projeto com um encoder fotoelétrico absoluto de volta única ou um encoder indutivo absoluto. Estas alternativas atendem a diferentes requisitos de feedback e devem ser avaliadas em relação ao projeto real do sistema.
Considerações sobre instalação e integração
Mesmo um codificador de alta resolução não consegue compensar uma instalação mecânica deficiente ou um controlador incompatível. Um processo de integração estruturado ajuda a proteger o sensor e a melhorar a consistência do feedback de movimento.
- Alinhamento mecânico:Mantenha o eixo do encoder e o eixo do motor devidamente alinhados e dentro dos limites de deslocamento radial e axial especificados.
- Montagem segura:Use o método de montagem recomendado e evite força excessiva na caixa ou na conexão da placa de circuito impresso.
- Qualidade de energia:Mantenha a tensão de alimentação especificada e use práticas adequadas de aterramento e controle de ruído.
- Teste de comunicação:Verifique o formato dos dados, a taxa de transmissão, o tempo de resposta e o tratamento de erros do lado do controlador.
- Validação de posição:Compare a posição relatada com uma referência adequada durante o comissionamento e em condições operacionais representativas.
- Proteção ambiental:Considere a classificação de proteção IP40 publicada e forneça proteção adicional do gabinete se a aplicação exigir.
Para um novo projeto, os testes devem abranger a partida, operação normal, mudanças de direção, velocidade máxima esperada e recuperação após interrupção de energia. Essas verificações ajudam a identificar problemas de integração antes de o equipamento entrar em produção.
Perguntas frequentes
1. Qual é a principal diferença entre um encoder multivoltas absoluto e um encoder incremental?
Um encoder absoluto multivoltas relata uma posição codificada que inclui posição angular e informações de giro dentro de sua faixa especificada. Um codificador incremental relata movimento através de mudanças de sinal e geralmente requer uma referência ou uma estratégia de contagem confiável para estabelecer a posição absoluta. A escolha mais adequada depende do comportamento de inicialização da aplicação, dos requisitos de posicionamento e do design do controlador.
2. Qual resolução o codificador fotoelétrico absoluto multivoltas EC-Micro suporta?
As especificações EC-Micro publicadas incluem uma configuração de resolução de 17 bits. As informações do produto também listam uma configuração de 23 bits associada a um intervalo multivoltas diferente. Confirme o modelo e a configuração precisos antes da compra e lembre-se de que resolução não é o mesmo que precisão absoluta.
3. Este codificador pode operar em altas velocidades de rotação?
A velocidade máxima permitida publicada é de 20.000 RPM. O desempenho operacional real depende do conjunto mecânico, das tolerâncias de montagem, da interface elétrica e do controlador. Os engenheiros devem validar o sistema completo nas condições operacionais pretendidas.
4. Quais aplicações se beneficiam mais de um codificador fotoelétrico multivoltas em miniatura?
As aplicações típicas incluem motores sem núcleo, mãos robóticas hábeis, módulos ZR, sistemas servo em miniatura e equipamentos de automação compactos. Esses sistemas podem se beneficiar quando o espaço de instalação é limitado, mas o feedback preciso da posição rotativa continua essencial.
5. O que os compradores devem confirmar antes de fazer o pedido?
Os compradores devem confirmar a resolução, faixa multivoltas, protocolo de comunicação, dimensões, compatibilidade do eixo, velocidade operacional, tensão de alimentação, classificação de proteção, temperatura operacional e comportamento de perda de energia. Fornecer o modelo do motor, o desenho de instalação e as especificações do controlador pode ajudar o fornecedor a recomendar uma configuração compatível.
Conclusão: Encontre a solução certa de feedback de movimento
Um codificador fotoelétrico multivolta absoluto pode suportar feedback rotativo preciso em sistemas de controle de movimento compactos e de alto desempenho. Sua combinação de detecção óptica, medição multivoltas, saída de alta resolução e construção em miniatura o torna uma opção relevante para robótica, motores sem núcleo e equipamentos de automação com espaço limitado. A implementação bem-sucedida, entretanto, depende da seleção da configuração correta e da validação de todo o sistema mecânico e elétrico.
As soluções de controle de movimento da Jingyue são projetadas para atender aos exigentes requisitos de integração em aplicações de automação avançadas. Se você estiver avaliando um codificador miniatura para um novo projeto ou atualizando um sistema de controle de movimento existente, revise as especificações do produto eContate-nospara discutir sua resolução, dimensões do eixo, interface de comunicação e requisitos de personalização. Compartilhe os detalhes da sua aplicação para ajudar a identificar uma solução de codificador adequada para o seu equipamento.