À medida que as mãos robóticas se tornam cada vez mais capazes de realizar manipulações delicadas e movimentos semelhantes aos humanos, selecionar o atuador de articulação correto é essencial para obter movimentos precisos e feedback de força confiável.MOVIMENTO DO MARfornece soluções avançadas de controle de movimento, incluindo oMódulo de articulação de mão hábil, projetado para atender aos exigentes requisitos de mãos robóticas compactas, garras com vários dedos e sistemas robóticos inteligentes. Sua série TS20 integra um motor, um redutor, encoders duplos e um servo acionamento interno em uma estrutura excepcionalmente compacta, ajudando os engenheiros a simplificar a integração do sistema e, ao mesmo tempo, melhorar a precisão do movimento e a flexibilidade de controle.
Um módulo de articulação manual hábil é um atuador compacto e integrado que permite que dedos robóticos e articulações mecânicas executem movimentos precisos e coordenados. Este artigo explora seus princípios operacionais, especificações técnicas essenciais, vantagens de desempenho, cenários de aplicação e considerações de seleção. Usando a série TS20 da SEA MOTION como exemplo, ele explica como um módulo de junta integrado de 20 mm de diâmetro combina feedback de alta resolução, baixa folga, controle de impedância e comunicação RS485 de alta velocidade para suportar manipulação robótica avançada.
1. O que é um módulo de articulação manual hábil?
2. Como funciona um módulo de articulação manual hábil?
3. Principais especificações técnicas e comparação de desempenho
4. Quais são as principais vantagens do design?
5. Por que o controle de impedância é importante para mãos robóticas?
6. Principais aplicações em robótica e automação
7. Como escolher o módulo de articulação da mão hábil certo
8. Considerações sobre instalação e manutenção
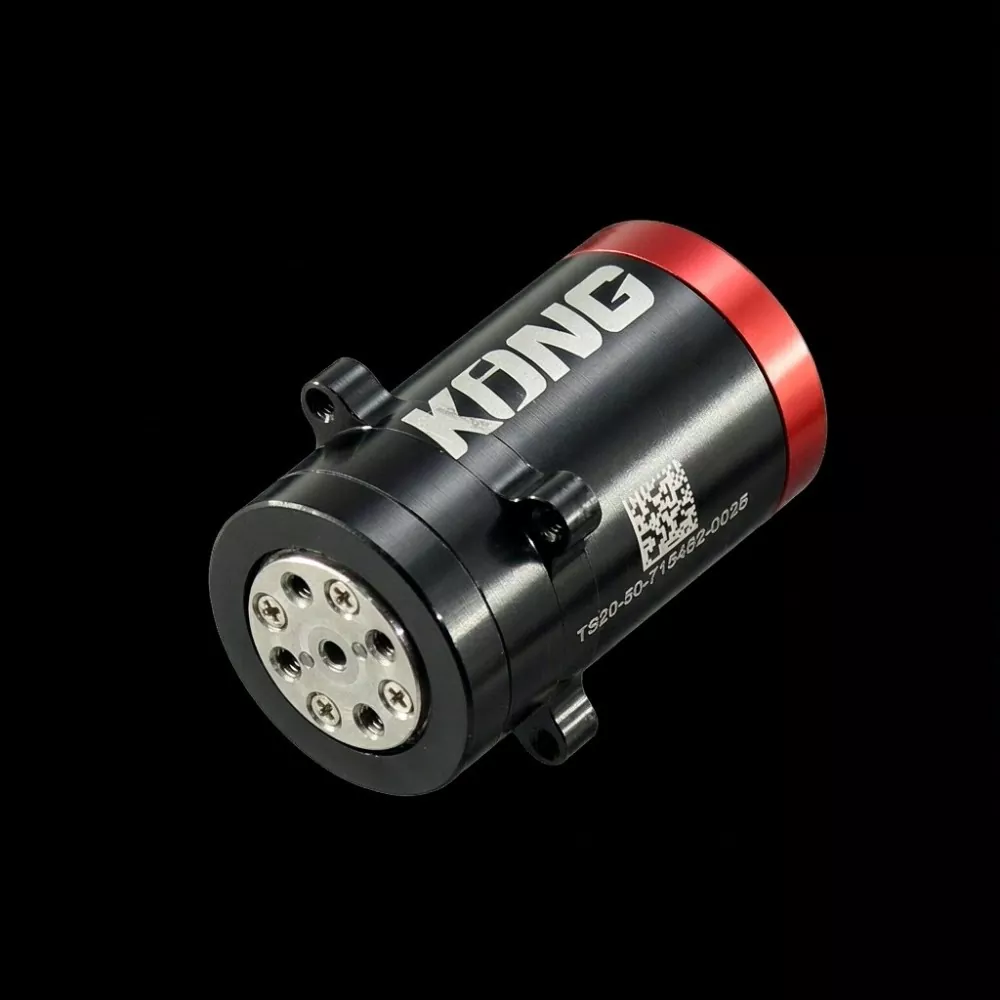
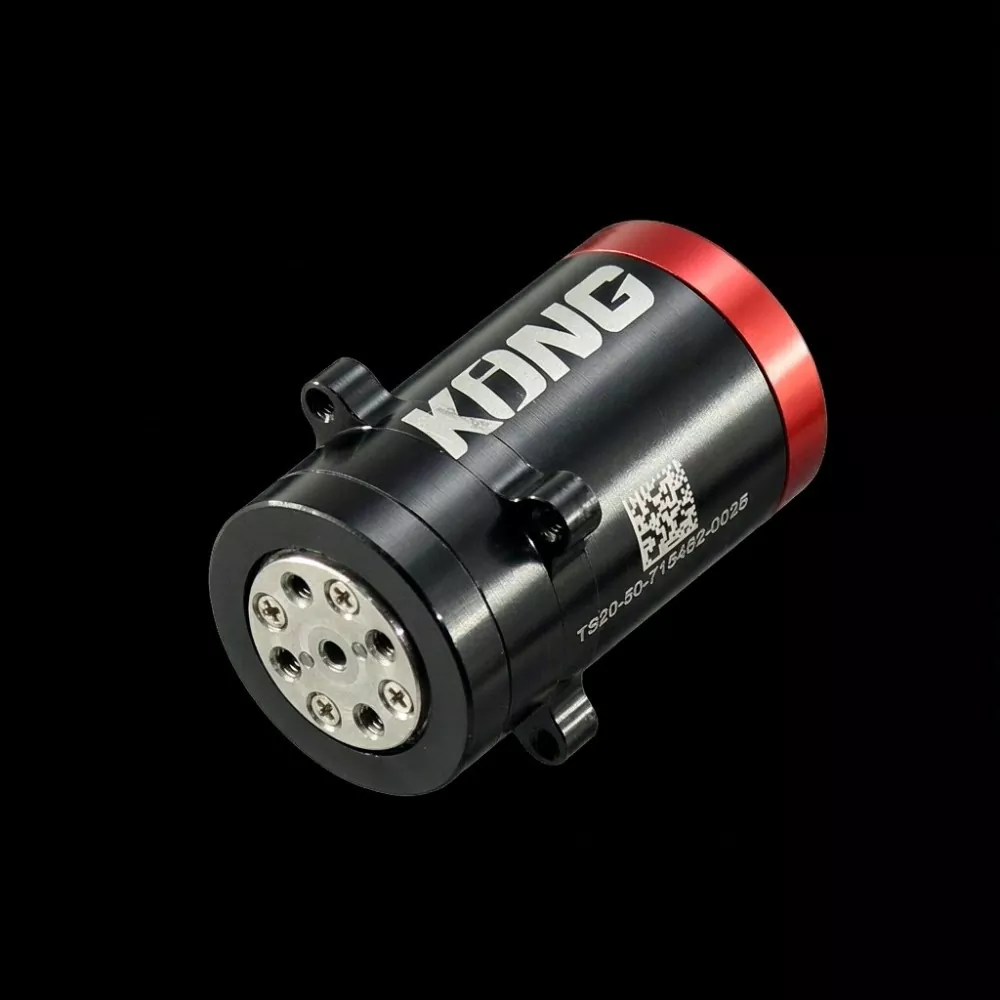
A Módulo de articulação de mão hábilé um componente integrado de controle de movimento projetado especificamente para acionar as articulações dos dedos robóticos e outros mecanismos robóticos compactos. Ao contrário dos motores convencionais que requerem caixas de engrenagens, codificadores e componentes eletrônicos de acionamento externos separados, um módulo de junta integrado combina esses componentes essenciais em um conjunto compacto.
Esta integração é particularmente importante em mãos robóticas porque o espaço de instalação disponível é extremamente limitado. Cada dedo pode conter múltiplas juntas controladas de forma independente, e o sistema geral deve equilibrar dimensões compactas, baixo peso, torque suficiente e feedback preciso.
A série SEA MOTION TS20 atende a esses requisitos por meio de diversas tecnologias integradas:
Ao integrar esses componentes, o módulo simplifica o projeto do sistema mecânico e elétrico, ao mesmo tempo que fornece os recursos de feedback necessários para uma manipulação robótica precisa.
O princípio operacional de um módulo de articulação manual hábil envolve operação coordenada do motor, transmissão mecânica, feedback do codificador e controle de malha fechada.
Quando o controlador host envia um comando de movimento, o drive integrado processa a posição alvo, velocidade, rigidez, amortecimento e torque feedforward. O motor então gera movimento rotacional, que passa pelo redutor de precisão para acionar a junta robótica conectada.
Enquanto isso, o sistema codificador mede continuamente o estado do movimento. Este feedback permite que o controlador compare o desempenho real com o movimento comandado e ajuste a saída do motor de acordo.
O TS20 usa uma arquitetura de codificador duplo, com feedback disponível nas extremidades opostas do trem de engrenagens. Este arranjo ajuda o sistema de controle a observar o movimento do lado da saída, em vez de depender exclusivamente das medições do lado do motor.
Seu processo de controle pode ser resumido da seguinte forma:
Essa arquitetura integrada ajuda as mãos robóticas a alcançar movimentos coordenados e interação controlada com objetos de diferentes tamanhos, formas e propriedades mecânicas.
As especificações técnicas influenciam diretamente se um atuador conjunto pode atender aos requisitos mecânicos e de controle de uma mão robótica. O SEA MOTION TS20 está disponível em duas configurações: TS20-50 e TS20-100. Ambos os modelos compartilham o mesmo envelope mecânico, mas oferecem características diferentes de torque e velocidade.
| Parâmetro Técnico | TS20-50 | TS20-100 |
|---|---|---|
| Relação de engrenagem | 50:1 | 100:1 |
| Torque nominal | 0,7 N·m | 1,5 N·m |
| Pico de Torque | 2 N·m | 4 N·m |
| Duração do pico de torque | 300ms | 300ms |
| Velocidade máxima sem carga | 31,4rad/s | 15,7rad/s |
| Retaliação | Abaixo de 20 segundos de arco | Abaixo de 20 segundos de arco |
| Codificador | Duplo 24 bits | Duplo 24 bits |
| Dimensões | Ø20×35mm | Ø20×35mm |
| Furo oco | Ø1,7mm | Ø1,7mm |
| Peso | 35g | 35g |
| Tensão nominal | 24 V CC | 24 V CC |
| Comunicação | RS485 | RS485 |
| Dirigível de volta | Sim | Sim |
Além do desempenho mecânico, o TS20 incorpora uma interface avançada de comunicação e controle:
Essas especificações tornam o módulo adequado para aplicações que exigem integração mecânica compacta, feedback de alta resolução e controle de movimento responsivo.
A escolha de um módulo de junta manual adequado envolve mais do que comparar o torque nominal e a velocidade do motor. Dimensões mecânicas, arquitetura de feedback, flexibilidade de controle e complexidade de integração também influenciam o desempenho geral do sistema robótico.
O TS20 possui carcaça cilíndrica medindo apenas Ø20 mm de diâmetro e 35 mm de comprimento, com peso total de 35 g. Esse formato compacto permite que os engenheiros instalem atuadores em espaços limitados para as articulações dos dedos, sem aumentar significativamente a massa total da mão robótica.
Dois codificadores independentes de 24 bits fornecem feedback detalhado de movimento. Combinada com medição no lado de saída e folga abaixo de 20 segundos de arco, esta arquitetura suporta monitoramento de posição preciso e controle aprimorado de pequenos movimentos articulares.
As configurações 50:1 e 100:1 compartilham o mesmo invólucro e flange de montagem de Ø24 mm. Os engenheiros podem, portanto, avaliar diferentes requisitos de torque e velocidade sem redesenhar a principal estrutura de montagem mecânica.
O drive de controle orientado para o campo integrado elimina a necessidade de um driver de motor externo separado. O módulo opera com alimentação de 24 VCC e conexão de comunicação RS485, reduzindo o número de componentes necessários para integração do sistema.
A dirigibilidade traseira permite que o eixo de saída responda a forças externas em vez de se comportar como uma transmissão rígida e travada. Esta característica é particularmente valiosa quando um dedo robótico faz contato inesperado com um objeto ou precisa ajustar sua força de preensão.
O furo oco de Ø1,7 mm cria um caminho de fresagem dedicado através do eixo da junta. Ele pode acomodar um tendão ou cabo de sinal, ajudando os engenheiros a organizar a fiação interna e os elementos de transmissão mecânica em conjuntos robóticos compactos.
As mãos robóticas muitas vezes devem realizar tarefas que envolvem interação física, como segurar objetos frágeis, manipular ferramentas e manter contato estável com superfícies irregulares. O controlo de posição por si só pode não proporcionar flexibilidade suficiente para estas operações.
O controle de impedância permite que uma junta robótica regule sua resposta a erros de posição e forças externas. O TS20 suporta um modelo de controle de impedância integrado expresso como:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Onde:
Ao ajustar a rigidez e o amortecimento, os engenheiros podem configurar diferentes características de resposta mecânica para diferentes tarefas.
Por exemplo, um dedo robótico pode usar uma resposta relativamente complacente quando entra em contato inicial com um objeto e aumentar a rigidez quando é necessária maior estabilidade posicional. Definir Kp como zero permite o comportamento da fonte de torque, o que pode ser útil para aplicações de dedo controladas por força.
Essa flexibilidade torna o controle de impedância um recurso importante para mãos robóticas avançadas que precisam equilibrar a precisão do movimento com a interação física.
A combinação de dimensões compactas, eletrônica integrada e controle flexível torna um módulo de articulação manual hábil útil em diversas aplicações de movimento de precisão.
Cada dedo robótico pode exigir múltiplas articulações controladas de forma independente. Atuadores compactos ajudam os projetistas a distribuir as unidades de acionamento necessárias por toda a estrutura do dedo, mantendo um peso e um envelope mecânico adequados.
Pequenos robôs humanóides requerem articulações leves e responsivas para apoiar o movimento natural e a manipulação de objetos. Módulos articulados integrados podem simplificar o design de mãos e outros mecanismos articulados compactos.
As garras industriais e de pesquisa geralmente precisam manusear objetos com diferentes dimensões e propriedades de superfície. Rigidez ajustável, controle de torque e feedback do codificador ajudam a apoiar estratégias de aderência mais adaptáveis.
Braços robóticos compactos usados em laboratórios, ambientes educacionais e instalações de pesquisa se beneficiam de atuadores integrados que reduzem a complexidade da fiação e simplificam a montagem mecânica.
Em sistemas de posicionamento especializados e conjuntos de micro-servos aeroespaciais, o espaço de instalação limitado e os rigorosos requisitos de massa tornam os componentes compactos de controle de movimento particularmente valiosos. A adequação real depende dos requisitos ambientais, de segurança e de validação de desempenho da aplicação.
A seleção de um módulo de junta adequado requer uma avaliação abrangente da estrutura mecânica, requisitos de movimento, arquitetura de controle e ambiente operacional.
Considere os seguintes fatores antes de tomar uma decisão de compra:
A taxa de transmissão é uma das considerações mais importantes ao escolher uma configuração do TS20.
Ambas as configurações compartilham as mesmas dimensões mecânicas e interface de montagem, permitindo que os engenheiros comparem seu desempenho durante a prototipagem sem alterar o projeto mecânico básico.
A instalação correta é essencial para manter a precisão mecânica e a confiabilidade operacional de um módulo de junta de precisão.
Ao instalar o SEA MOTION TS20, os engenheiros devem prestar atenção especial aos seguintes detalhes:
O TS20 também incorpora funções de proteção que cobrem sobrecorrente, sobretensão, subtensão, sobretensão transitória, sobretemperatura FET, sobretemperatura do motor e erros do codificador. Os engenheiros devem revisar os procedimentos de tratamento de falhas e os limites operacionais durante o comissionamento do sistema.
Para transporte, as unidades individuais são embaladas em sacos antiestáticos, acolchoadas com espuma protetora e colocadas em caixas separadas para ajudar a proteger o flange de saída e as conexões elétricas.
R: Sua principal função é fornecer movimento rotacional controlado e feedback para articulações robóticas dos dedos. Ele permite que mãos robóticas realizem posicionamento preciso, movimento coordenado dos dedos e interação de força ajustável com objetos.
R: Um módulo de junta integrado combina o motor, o redutor, o sistema do codificador e a eletrônica de acionamento em um único conjunto. Isso reduz a fiação externa e os requisitos de componentes, ao mesmo tempo que fornece uma solução mais compacta para mecanismos robóticos com espaço limitado.
R: A principal diferença é a relação de transmissão. O TS20-50 fornece torque nominal de 0,7 N·m e uma velocidade máxima sem carga de 31,4 rad/s, enquanto o TS20-100 fornece torque nominal de 1,5 N·m e uma velocidade máxima sem carga de 15,7 rad/s. Ambos os modelos têm as mesmas dimensões e peso.
R: Não. O TS20 integra seu drive de controle orientado para o campo no módulo conjunto. Requer uma fonte de alimentação de 24 VCC e uma conexão de comunicação RS485 para operação.
R: O TS20 suporta comunicação RS485 a 7,5 Mbps e usa o protocolo de modo de impedância MIT, versão 3.4. Seus quadros de comando e resposta têm 14 bytes e incorporam verificação CRC16-CCITT.
R: Sim. Sua estrutura compacta de Ø20 mm × 35 mm, peso de 35 g e IDs de dispositivos configuráveis o tornam adequado para integração em mãos robóticas com vários dedos e sistemas de garras compactos.
R: Sim. Os cabos podem ser terminados de acordo com comprimentos especificados e conectores podem ser adicionados na tampa para requisitos de produção em volume.
R: As informações do produto listadas especificam uma quantidade mínima de pedido de 5 peças e um prazo de entrega de aproximadamente 4 semanas. Os compradores devem confirmar o último cronograma de produção e condições de entrega ao solicitar um orçamento.
R: O preço depende da relação de transmissão selecionada, dos requisitos de terminação do cabo e da quantidade do pedido. Os compradores podem fornecer sua configuração preferida e demanda anual estimada à SEA MOTION para obter um orçamento.
O desempenho de uma mão robótica moderna depende muito da qualidade de seus sistemas conjuntos de atuação e feedback. Um bem desenhadoMódulo de articulação de mão hábildeve combinar dimensões compactas, torque suficiente, detecção precisa, comunicação responsiva e controle flexível para atender aplicações robóticas cada vez mais exigentes.
A série SEA MOTION TS20 reúne esses recursos por meio de seu motor integrado, redutor de precisão, codificadores duplos de 24 bits e unidade FOC integrada. Com duas opções de taxa de transmissão, folga abaixo de 20 segundos de arco, saída back-drive e comunicação RS485 de alta velocidade, ele fornece aos engenheiros uma solução prática de controle de movimento para mãos hábeis, garras com vários dedos e outros mecanismos robóticos compactos.
À medida que a tecnologia robótica continua a avançar, a seleção de um módulo de junta apropriado continuará a ser um passo importante para melhorar a precisão da manipulação, a integração mecânica e o desempenho geral do sistema.
Procurando um módulo de articulação manual confiável e hábil para seu próximo projeto robótico?MOVIMENTO DO MAR oferece soluções integradas de controle de movimento e módulos conjuntos TS20 configuráveis para suportar diferentes requisitos de engenharia e aplicação. Esteja você desenvolvendo uma mão robótica humanóide, uma pinça de precisão ou um braço robótico compacto, nossa equipe pode ajudá-lo a avaliar relações de transmissão, requisitos de torque, dimensões de montagem e compatibilidade de comunicação. Explore os detalhes do produto do nosso módulo de articulação manual hábil hoje eContate-nospara discutir seus requisitos técnicos, solicitar uma amostra ou obter um orçamento personalizado.
-